引言
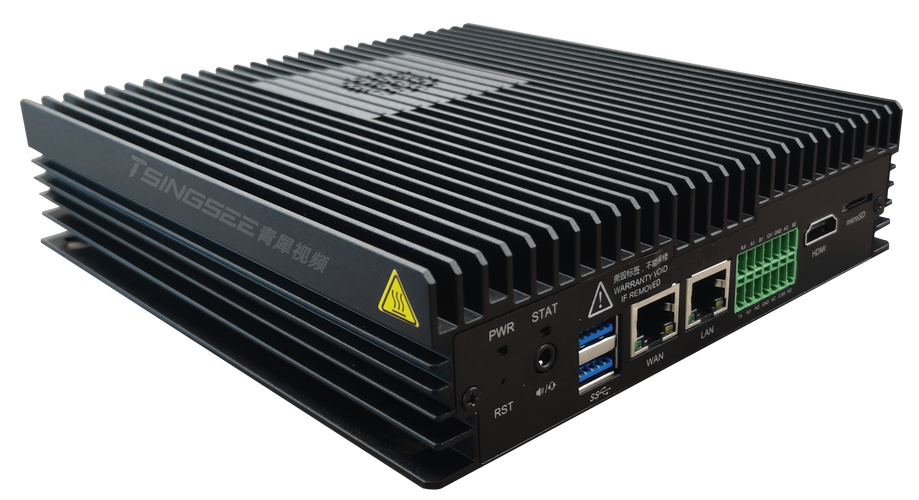
在智能安防與網(wǎng)絡(luò)管理領(lǐng)域,視頻監(jiān)控系統(tǒng)正從被動記錄向主動預(yù)警演進(jìn)。AI智能分析網(wǎng)關(guān)V4作為新一代邊緣計算設(shè)備,通過內(nèi)置的高精度算法,實現(xiàn)了對監(jiān)控場景的實時語義理解。其中,區(qū)域未停留檢測算法憑借其對特定行為模式的敏銳捕捉能力,成為精準(zhǔn)防控與高效管理的關(guān)鍵利器。本文將深入解析該算法的技術(shù)原理、核心優(yōu)勢及典型應(yīng)用場景。
算法介紹
技術(shù)原理
區(qū)域未停留檢測(No-Stay Detection in Region)旨在識別在預(yù)設(shè)感興趣區(qū)域(ROI)內(nèi)未發(fā)生停留行為的目標(biāo)。與傳統(tǒng)的徘徊檢測、逗留檢測相反,它關(guān)注的是“快速通過”或“完全未進(jìn)入”的情形。算法流程如下:
- 目標(biāo)檢測與跟蹤:基于YOLOv5/PP-YOLOE等輕量級模型,對視頻幀中的人、車等目標(biāo)進(jìn)行實時定位與ID分配。
- 區(qū)域映射與軌跡分析:將目標(biāo)軌跡投影至預(yù)設(shè)的虛擬區(qū)域,計算目標(biāo)在區(qū)域內(nèi)連續(xù)存在的時長及質(zhì)心位移。
- 未停留判定:若目標(biāo)進(jìn)入?yún)^(qū)域但停留時間低于閾值(如0.5秒),或從未進(jìn)入?yún)^(qū)域卻經(jīng)過其周邊,則觸發(fā)“未停留”事件。
- 誤報抑制:結(jié)合卡爾曼濾波與匈牙利匹配算法,排除因遮擋、抖動導(dǎo)致的軌跡斷裂誤判。
核心優(yōu)勢
- 毫秒級響應(yīng):邊緣端推理,延遲<200ms,適用于實時告警。
- 多區(qū)域靈活配置:支持多邊形、矩形等任意區(qū)域繪制,可同時監(jiān)測多個邏輯區(qū)域。
- 環(huán)境自適應(yīng):內(nèi)置光照補(bǔ)償與雨霧去噪模型,在低照度、逆光場景下仍保持高召回率。
- 低功耗設(shè)計:典型功耗<10W,支持PoE供電,適合分布式部署。
應(yīng)用場景
1. 隧道/橋梁異常事件監(jiān)測
在高速公路隧道中,區(qū)域未停留檢測可識別行人或非機(jī)動車快速穿越、車輛異常變道通過緊急停車帶等危險行為。例如:當(dāng)檢測到行人在行車道上快速跑過而不停留,網(wǎng)關(guān)立即聯(lián)動聲光報警并上報平臺,避免二次事故。
2. 重點區(qū)域周界防護(hù)
在變電站、化工廠等禁入?yún)^(qū)域,算法可過濾“僅靠近未進(jìn)入”的干擾(如飛鳥、飄落物),同時精準(zhǔn)報警人員快速越過警戒線的行為,降低安保人員無效出警率。
3. 零售與客流分析
結(jié)合門店入口區(qū)域,可統(tǒng)計匆匆過店而未駐足的客流量,輔助優(yōu)化櫥窗陳列與促銷策略。與熱力圖結(jié)合,分析顧客“未停留”集中的動線盲區(qū),提升轉(zhuǎn)化率。
4. 交通卡口違規(guī)抓拍
在公交專用道、應(yīng)急車道,算法檢測車輛未在指定區(qū)域停留(即違規(guī)占道行駛),自動抓拍車牌并生成違法證據(jù)鏈,實現(xiàn)非現(xiàn)場執(zhí)法。
5. 智能網(wǎng)絡(luò)設(shè)備聯(lián)動
作為智能網(wǎng)絡(luò)設(shè)備的核心組件,V4網(wǎng)關(guān)可將“未停留”事件作為觸發(fā)信號,聯(lián)動附近攝像機(jī)進(jìn)行特寫抓拍、調(diào)整云臺預(yù)置位,或通過ONVIF協(xié)議通知NVR標(biāo)記錄像。支持MQTT/HTTP推送至第三方管理平臺,構(gòu)建自動化管控閉環(huán)。
部署建議
- 區(qū)域標(biāo)定:使用網(wǎng)關(guān)自帶的Web畫框工具,避免將檢測區(qū)域設(shè)置過大導(dǎo)致目標(biāo)停留時間計算失真。
- 閾值調(diào)優(yōu):依據(jù)場景平均通過速度的1/3設(shè)定停留時間閾值,并配合最小目標(biāo)尺寸過濾噪聲。
- 算力分配:若同時開啟多路視頻分析,建議將V4網(wǎng)關(guān)的NPU算力優(yōu)先分配給未停留檢測通道。
##
AI智能分析網(wǎng)關(guān)V4的區(qū)域未停留檢測算法,以“不放過每一次異常通過”為設(shè)計哲學(xué),彌補(bǔ)了傳統(tǒng)監(jiān)控在快速穿越行為管控上的空白。隨著邊緣計算與Transformer架構(gòu)的融合,未來該算法將進(jìn)一步支持跨鏡追蹤與意圖預(yù)測,為精準(zhǔn)防控與高效管理提供更堅實的智能底座。